Tipos de sensores fotoelétricos e como escolher | Diferenças entre os tipos barreira, retrorreflexivo e difuso
Na maioria dos casos, quem verifica se há caixas ou componentes passando na esteira é um sensor fotoelétrico. Mas existem vários tipos de sensor fotoelétrico e, se a combinação com a peça estiver errada, o sensor funciona nos testes iniciais e começa a falhar depois que a linha entra em operação. Este artigo apresenta as diferenças entre os três tipos básicos e como pensar na hora de escolher.
O que o sensor fotoelétrico observa é a “variação da quantidade de luz recebida”
O sensor fotoelétrico é um sensor que usa luz para distinguir se a peça está presente ou não. Ele detecta quase todo tipo de objeto, como vidro, plástico, madeira e líquidos.
Por dentro, ele se divide em três partes principais.
- Parte emissora: emite a luz, geralmente com um LED.
- Parte receptora: converte a luz recebida em sinal elétrico.
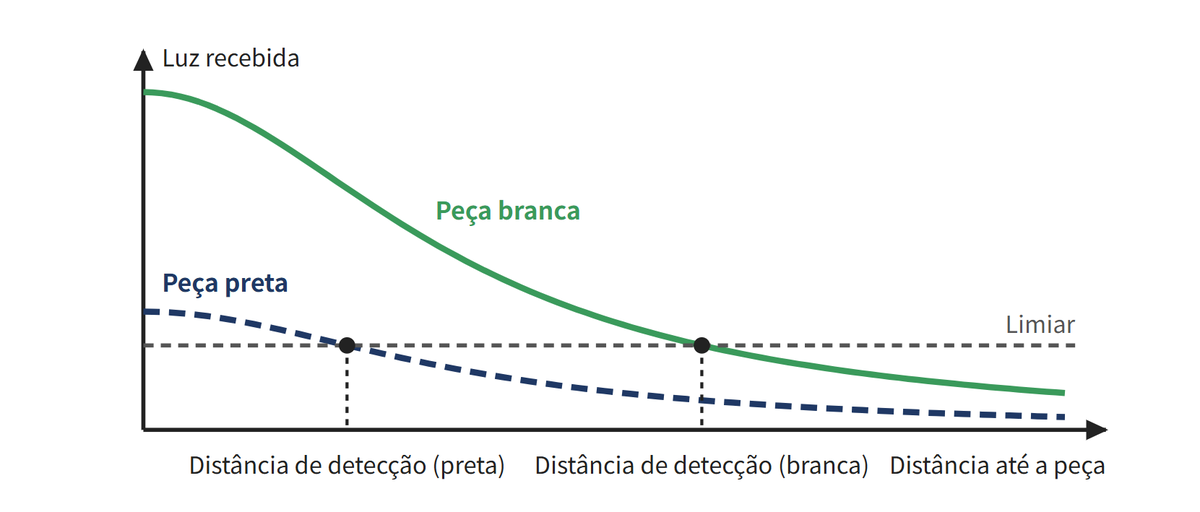
- Amplificador: compara a quantidade de luz recebida com o limiar e comuta a saída entre ON e OFF. O limiar é o valor de fronteira que separa ON e OFF.
O importante é que o sensor não está olhando a peça em si. Ele olha a variação da quantidade de luz recebida causada pela peça. Há tipos em que a quantidade de luz recebida “diminui” quando a peça chega e tipos em que ela “aumenta”, e essa diferença define os pontos fortes e fracos de cada um.
Diferenças entre os tipos barreira, retrorreflexivo e difuso
A diferença entre os três tipos está em onde ficam a parte emissora e a parte receptora e em qual luz é recebida.
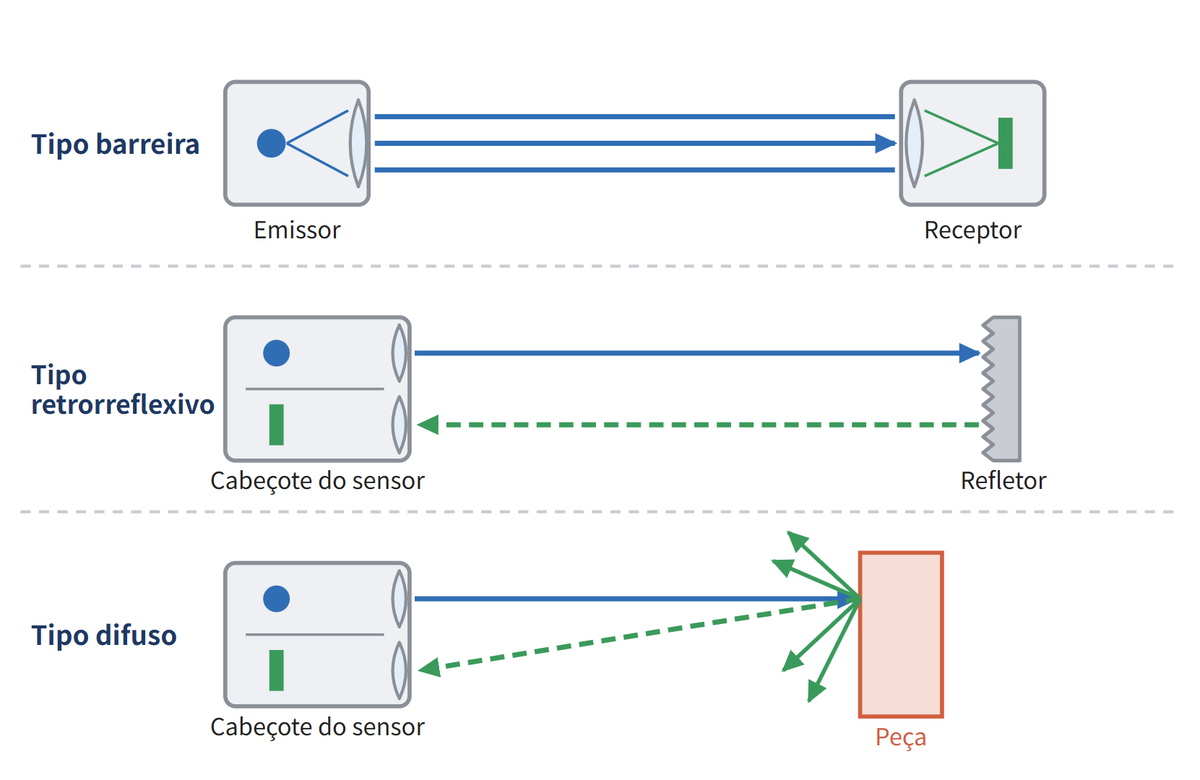
- Tipo barreira (feixe transmitido): o emissor e o receptor são instalados frente a frente. Quando a peça bloqueia a luz, a quantidade de luz recebida diminui.
- Tipo retrorreflexivo: a parte emissora e a parte receptora ficam em uma só unidade, com um refletor instalado do lado oposto. Quando a peça bloqueia a luz que volta do refletor, a quantidade de luz recebida diminui.
- Tipo difuso (reflexão difusa): instala-se apenas um sensor. Quando a luz espalhada pela superfície da peça volta, a quantidade de luz recebida aumenta.
| Método | Quando a peça chega | Pontos fortes | Pontos de atenção |
|---|---|---|---|
| Por transmissão | A quantidade de luz recebida diminui | Detecção estável a longa distância. Se a peça for opaca, não depende da cor nem do brilho | Peças transparentes. Precisa de espaço para instalar as duas unidades frente a frente |
| Retrorreflexivo | A quantidade de luz recebida diminui | Peças transparentes. Cabeamento só de um lado e alinhamento do eixo óptico fácil | Peças espelhadas |
| Reflexão difusa | A quantidade de luz recebida aumenta | Basta um sensor; é o mais simples | Peças pretas. Fundos claros |
Como o tipo barreira recebe a luz diretamente, de frente, a quantidade de luz recebida é grande. A distância de detecção vai de alguns centímetros a dezenas de metros, a maior entre os três tipos.
Como escolher conforme a peça: transparente, preta ou espelhada
Os pontos fracos de cada tipo vêm do princípio de detecção. Como são difíceis de corrigir apenas com ajustes de configuração ou de montagem, verifique primeiro as características da peça. Ponto fraco não significa “não pode ser usado”. Significa que a diferença entre a situação com peça e sem peça tende a ficar pequena e que é preciso verificar.
- Peças transparentes (garrafas de vidro, recipientes transparentes etc.): no tipo barreira, a maior parte da luz atravessa a peça, e a quantidade de luz recebida diminui pouco. No tipo retrorreflexivo, a luz que atravessou a peça volta no refletor e passa pela peça mais uma vez. Por isso, a redução é maior e a detecção fica mais fácil.
- Peças pretas: no tipo difuso, volta muito pouca luz de uma peça preta. A distância de detecção da folha de dados é medida com papel branco; por isso, uma peça preta só é detectada a uma distância bem menor.
- Peças espelhadas (latas, pilhas e outros objetos de superfície brilhante): o tipo retrorreflexivo avalia que “não há peça” enquanto recebe a luz que volta do refletor e que “há peça” quando a peça bloqueia a luz e a quantidade de luz recebida diminui. Mas, com peças espelhadas, a luz refletida especularmente na superfície da peça volta ao cabeçote do sensor da mesma forma que a luz do refletor. Como a quantidade de luz recebida não diminui, o sensor avalia que não há peça, mesmo com a peça presente. Escolhendo um tipo retrorreflexivo com função de filtro polarizador, é possível reduzir esses erros de detecção.
- Peças pequenas: no tipo barreira, a peça bloqueia só parte da luz. Estreite o feixe de luz com uma fenda ou considere um sensor a laser.
Quando usar o tipo com ajuste de distância, o sensor a laser e o sensor de fibra óptica
Quando os três tipos básicos não atendem, os tipos a seguir também são opções.
- Tipo com ajuste de distância (nos catálogos, também “supressão de fundo”): em vez da quantidade de luz recebida, avalia em que ponto do elemento receptor de luz a luz refletida incide. É pouco afetado pela cor da peça e reage pouco a fundos mais distantes que a distância definida. Funciona até diante de paredes brancas ou de metais brilhantes. No entanto, tem dificuldade com objetos extremamente pretos ou espelhados.
- Sensor a laser: sensor fotoelétrico que usa como fonte de luz um laser semicondutor, em vez de LED. A luz chega longe sem perder a concentração do feixe. É indicado para detectar peças pequenas ou posições e para mirar o fundo da máquina por uma fresta estreita. Use-o depois de verificar a classificação de risco para os olhos (classe de laser).
- Sensor de fibra óptica: detecta da mesma forma que o sensor fotoelétrico e existe nos tipos barreira e reflexivo. É indicado para espaços estreitos e peças pequenas.
Ordem de seleção e verificação final
Para evitar erros de seleção, defina uma ordem de verificação: objetivo, características da peça, distância e espaço, ambiente, velocidade, e saída e cabeamento. As características da peça definem o tipo; as demais condições definem o modelo e a forma de montagem.
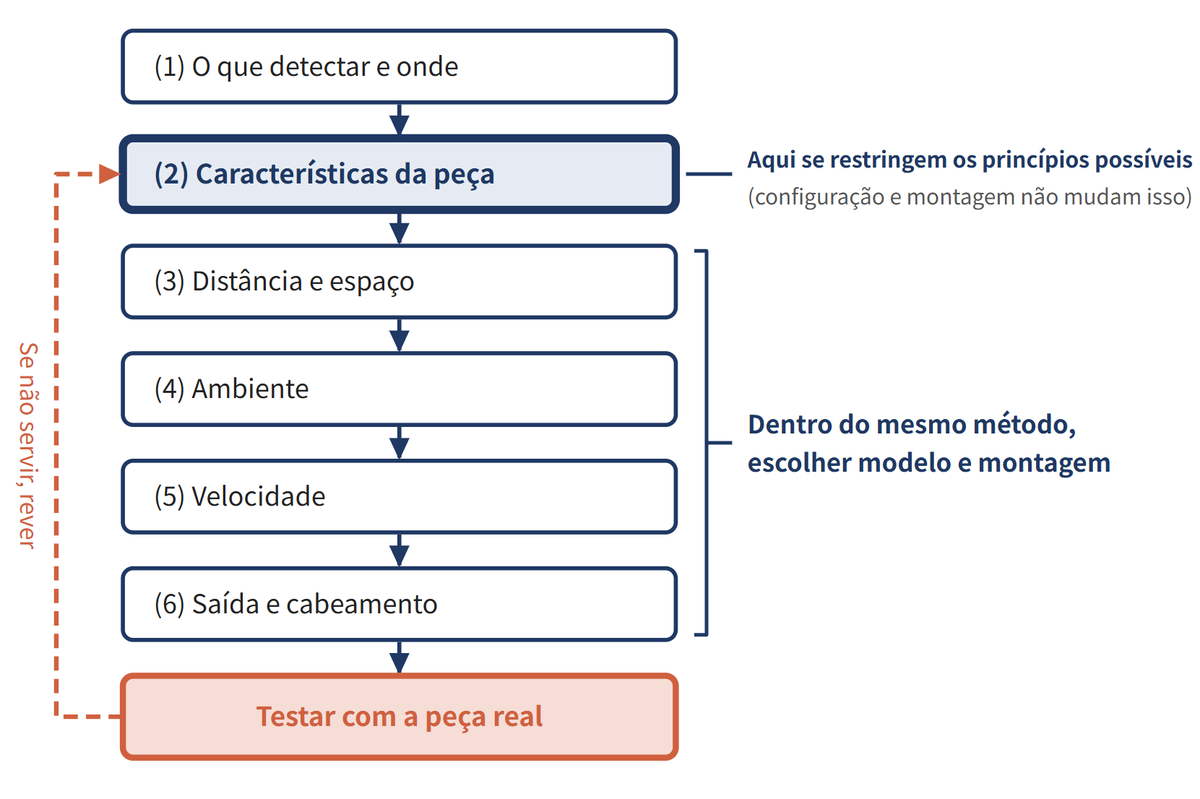
Depois de definir o tipo e o modelo, faça o teste final com a peça real e a montagem real. Não basta verificar se a saída passou para ON. Veja quantas vezes a quantidade de luz recebida está acima do limiar, ou seja, a margem de detecção.
Com uma margem de detecção pequena, o sensor pode funcionar no dia do teste e depois falhar por causa de sujeira na lente ou de mudanças de temperatura. Se as peças têm várias cores, o segredo é testar com a peça nas condições mais difíceis de detectar, como a mais preta.
Resumo
- O sensor fotoelétrico detecta a peça pela variação da quantidade de luz recebida. Nos tipos barreira e retrorreflexivo, a quantidade de luz recebida diminui quando a peça chega; no tipo difuso, ela aumenta.
- Para peças transparentes, o tipo retrorreflexivo; para peças pretas ou fundos claros, o tipo com ajuste de distância (confirme com a peça real no caso de objetos extremamente pretos); para peças espelhadas, o tipo retrorreflexivo com função de filtro polarizador reduz os erros de detecção.
- Restrinja o tipo pelas características da peça e, por fim, teste com a peça real para confirmar a margem de detecção em relação ao limiar.
Para saber mais: manual oficial “Guia Completo de Sensores Industriais — Básico”, Lesson 18 e Lesson 22
Este conteúdo faz parte do exame do Nível Básico da Practical Sensor Certification.
Você pode procurar produtos de sensores fotoelétricos em Encontrar fabricantes (sensores fotoelétricos).